Astrometria con MeStar
 admin

Quante volte abbiamo guardato una fotografia del cielo cercando di capire quale fosse la stella al centro dell’immagine, oppure confrontato due riprese per riconoscere il lento spostamento di un asteroide? A prima vista le stelle sembrano disegnare una trama immobile, mentre pianeti e piccoli corpi cambiano posizione fra una notte e l’altra. Ma come possiamo trasformare questi spostamenti in misure? In questo articolo cercheremo di rispondere, andando con i nostri strumenti amatoriali a determinare la posizione degli astri, ovvero a fare astrometria.
L’astrometria misura le posizioni e i movimenti apparenti dei corpi celesti rispetto a un sistema di riferimento. Una fotografia registra la luce su una griglia di pixel, ma il numero del pixel, da solo, non ci dice dove si trovi una sorgente nel cielo. Per ricavarlo dobbiamo collegare l’immagine a stelle di posizione conosciuta, descrivere la geometria della ripresa e associare la misura a un istante preciso. È questa catena di passaggi che permette di passare da una macchia luminosa sul sensore a un’osservazione astronomica utilizzabile.
Lo scopo può essere riconoscere un oggetto, seguirne il moto, confrontare una posizione con un’effemeride oppure contribuire a una serie di osservazioni raccolte da strumenti diversi. La precisione richiesta cambia con il problema. Ritrovare una sorgente in un campo largo è diverso dal misurare una piccola separazione stellare o dal produrre posizioni adatte a migliorare un’orbita. Prima di discutere i soggetti osservabili, quindi, introduciamo alcune definizioni che aiutano a capire che cosa stiamo misurando.
Possiamo immaginare gli astri proiettati su una sfera celeste che circonda l’osservatore. In questa rappresentazione ci interessa inizialmente la direzione da cui proviene la luce, non la distanza fisica della sorgente. Due stelle vicine nella fotografia possono trovarsi a distanze molto diverse da noi. Analogamente, uno spostamento angolare ampio non implica necessariamente un grande percorso nello spazio: un oggetto vicino può cambiare direzione rapidamente pur muovendosi a una velocità fisica moderata.
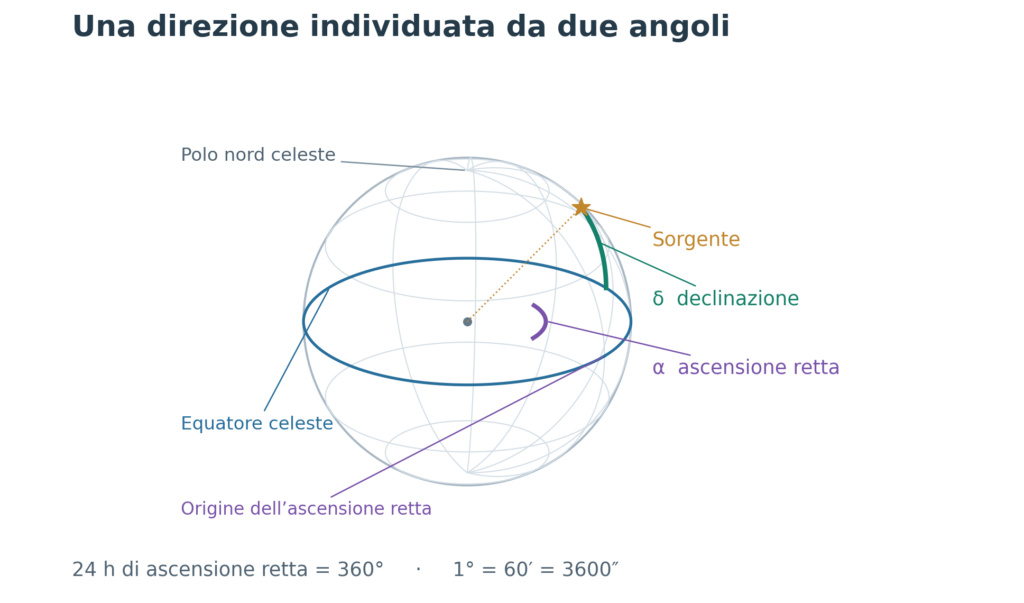
Per individuare una direzione si usano spesso le coordinate equatoriali, chiamate ascensione retta, indicata con α, e declinazione, indicata con δ. L’ascensione retta svolge un ruolo simile alla longitudine terrestre e si misura lungo l’equatore celeste a partire dall’origine del sistema adottato. La declinazione è invece analoga alla latitudine: vale zero sull’equatore celeste, è positiva verso il polo nord celeste e negativa verso quello sud, fino a +90° e −90°.
L’ascensione retta viene spesso scritta in ore, minuti e secondi di ascensione retta: un giro completo corrisponde a 24 ore, cioè a 360°. Un’ora di ascensione retta equivale quindi a 15°. Queste ore descrivono un angolo, non la durata dell’esposizione e nemmeno l’orario civile. La declinazione viene normalmente espressa in gradi, primi e secondi d’arco, oppure entrambe le coordinate possono essere riportate in gradi decimali.
Per le piccole separazioni sono utili il primo d’arco e il secondo d’arco:
1° = 60′ = 3600″.
Un secondo di ascensione retta corrisponde a 15 secondi d’arco nella coordinata angolare. La distanza effettiva sulla sfera dipende però anche dalla declinazione: i meridiani convergono verso i poli. Per piccoli spostamenti, lontano dai casi in cui la geometria richiede un trattamento completo, possiamo scrivere:
Qui Δ E e Δ N sono gli spostamenti verso Est e Nord, mentre δ0 è la declinazione di riferimento; tutte le differenze angolari devono essere espresse in unità coerenti. Una variazione di ascensione retta di 2″, a declinazione 60°, corrisponde a circa 1″ verso Est. Questa correzione non va applicata una seconda volta a grandezze che la includono già, come le componenti locali esportate da MeStar.
Una coppia di coordinate deve essere accompagnata dall’indicazione del sistema di riferimento. Un nome importante è ICRS, International Celestial Reference System, il sistema usato dai moderni cataloghi astrometrici. Il suo orientamento è realizzato attraverso riferimenti extragalattici molto lontani e non va immaginato come una griglia che ruota ogni anno insieme all’equatore terrestre. La dicitura J2000.0, frequentemente incontrata nei programmi astronomici, indica invece un’epoca convenzionale, spesso associata anche all’orientamento di sistemi equatoriali tradizionali: ICRS e “coordinate J2000” non sono etichette da scambiare automaticamente in ogni contesto.
L’epoca delle coordinate specifica a quale istante si riferisce la posizione di una sorgente che può muoversi. È distinta dall’orientamento del sistema. Una stella ha, per esempio, coordinate ICRS a un’epoca di catalogo e coordinate leggermente diverse, nello stesso sistema, alcuni anni dopo. Confrontare un’immagine recente con posizioni vecchie senza considerare il moto delle stelle può introdurre errori, anche se il catalogo è molto accurato.
Il moto proprio è la variazione della posizione di una stella nel tempo dovuta al suo movimento rispetto al sistema di riferimento. Si esprime spesso in millisecondi d’arco all’anno, dove un millisecondo d’arco è un millesimo di secondo d’arco. La parallasse annua è invece lo spostamento apparente periodico prodotto dal cambiamento del nostro punto di osservazione durante l’orbita terrestre. La relazione fra parallasse e distanza, nel consueto regime dei piccoli angoli, è:
Una parallasse di 1″ corrisponde a una distanza di circa un parsec, ossia 3,26 anni luce. Il parametro p descrive l’angolo associato a una base di un’unità astronomica: la differenza fra due posizioni osservate da punti opposti dell’orbita può arrivare a circa 2p. Moto proprio e parallasse sono effetti diversi e richiedono tempi e modelli adeguati per essere separati.
Un’altra distinzione utile riguarda la posizione apparente osservata da un certo luogo e quella espressa secondo un determinato modello astrometrico. Moto dell’osservatore, propagazione della luce e atmosfera possono modificare la direzione osservata. Per gli oggetti vicini conta anche la parallasse topocentrica, cioè la differenza fra la direzione vista dal centro della Terra e quella vista dalla nostra postazione. Quando confrontiamo una misura con una previsione dobbiamo quindi verificare sistema, epoca, luogo e convenzioni della previsione, non soltanto il nome dell’oggetto.
La posizione prevista di un astro in funzione del tempo è chiamata effemeride. Un’effemeride permette di cercare un corpo nel punto giusto del cielo e di confrontare osservazioni e calcoli. Non sostituisce però la misura: se assegniamo al nostro oggetto le coordinate previste senza ricavarle dall’immagine, stiamo riportando una previsione, non facendo astrometria.
Misurare posizioni e movimenti
Una sorgente non occupa normalmente un solo pixel. La luce viene distribuita dall’ottica, dall’atmosfera e dal campionamento del sensore in una figura chiamata PSF, Point Spread Function, cioè la risposta del sistema a una sorgente puntiforme. La FWHM descrive una larghezza del profilo misurata a metà della sua altezza massima ed è utile per valutare quanto una stella appaia larga nell’immagine. Non coincide con l’incertezza sulla sua posizione.
Per localizzare una sorgente si può stimare il suo centroide, una posizione rappresentativa del centro della distribuzione luminosa. Una tecnica semplice usa il baricentro dei segnali sopra il fondo: i pixel più intensi hanno un peso maggiore. Se wi indica il peso del pixel di coordinate xi,yi, il principio è:
Il risultato può cadere fra i centri dei pixel. La centratura subpixel non aggiunge una nuova risoluzione ottica e non garantisce, da sola, una precisione equivalente alla cifra decimale visualizzata. Con un buon segnale e un profilo regolare è però possibile localizzare il centro di una stella con una precisione migliore della dimensione del pixel. Sorgenti sovrapposte, saturazione, strisciamento e fondo strutturato possono spostare il centro misurato.
La scala dell’immagine indica quale angolo del cielo corrisponde a un pixel. Per piccoli angoli si può stimare da dimensione del pixel e focale:
dove s è espresso in secondi d’arco per pixel e p e f devono essere espressi nella stessa unità di lunghezza. È una stima geometrica: un ritaglio, un ridimensionamento o una diversa configurazione possono cambiare la relazione da utilizzare.
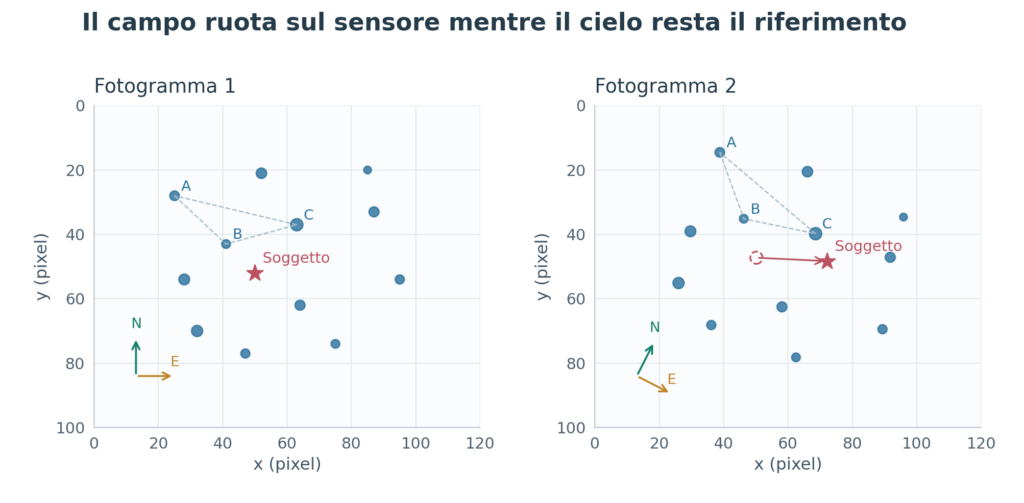
Non basta conoscere questa scala per ottenere le coordinate di un oggetto. Servono anche orientamento, posizione del campo e modello della proiezione. Il WCS, World Coordinate System, raccoglie le informazioni che collegano il reticolo dell’immagine alla sfera celeste. Nei FITS può essere descritto da coordinate di riferimento, pixel di riferimento, matrice di scala e rotazione e tipo di proiezione. Alcune soluzioni comprendono anche termini per la distorsione ottica.
Il plate solving determina questa corrispondenza riconoscendo gruppi di stelle nell’immagine e confrontandoli con un catalogo. Le coordinate di puntamento memorizzate dal telescopio possono aiutare la ricerca, ma non costituiscono da sole un WCS verificato. Un centro del campo approssimativamente corretto non garantisce che ogni pixel, soprattutto ai bordi, sia associato alla direzione giusta.
La soluzione si valuta attraverso i residui, cioè le differenze fra le posizioni ricostruite e quelle delle stelle di riferimento. Un indice frequente è l’RMS, Root Mean Square, cioè la radice della media dei quadrati dei residui. Va sempre dichiarato che cosa misura: l’RMS del riconoscimento stellare, quello di una prova su stelle non usate nel fit, cioè nell’adattamento matematico della soluzione, e quello della traiettoria di un oggetto sono grandezze differenti.
È utile distinguere anche precisione, intesa come dispersione delle misure ripetute, e accuratezza, cioè vicinanza al valore corretto. Una traiettoria può essere molto regolare ma traslata rispetto alla posizione vera, per esempio a causa di un errore sistematico del WCS. Un piccolo RMS interno non certifica automaticamente l’accuratezza assoluta delle coordinate.
Quando confrontiamo un’osservazione con un’effemeride possiamo costruire residui O−C, osservato meno calcolato, nelle due direzioni del cielo. Queste differenze possono evidenziare errori di posizione, di tempo o un modello orbitale da migliorare. Occorre però assicurarsi che osservazione e previsione siano confrontabili: una differenza fra coordinate geocentriche e topocentriche non va interpretata come un nuovo effetto fisico.
Il tempo di osservazione è parte della misura astrometrica. La posizione registrata durante una posa è una media del segnale raccolto nell’intervallo, e per una sorgente con moto e luminosità sufficientemente regolari il tempo centrale della posa è un riferimento pratico. Il nome del file o l’orario di salvataggio non sostituiscono il timestamp dell’acquisizione. Con pose lunghe, interruzioni o variazioni rapide, la scelta del tempo rappresentativo richiede attenzione.
Un errore temporale si trasforma in un errore di posizione lungo la direzione del moto. Come esempio, per un oggetto che percorre 6″ al minuto, uno scarto di 5 secondi corrisponde a circa 0,5″. Il numero è illustrativo, ma mostra perché un orologio affidabile può essere importante quanto una buona centratura. Anche la scala temporale, per esempio il Tempo Universale Coordinato, UTC, deve essere dichiarata quando i dati vengono confrontati con effemeridi o altre osservazioni.
Infine, le stelle non sono riferimenti perfettamente immobili. Per un campo osservato durante pochi minuti il loro moto proprio è in genere trascurabile rispetto al movimento di un asteroide, ma la posizione di catalogo può riferirsi a molti anni prima. Un catalogo moderno, come Gaia, fornisce posizioni e parametri di moto che aiutano ad aggiornare i riferimenti all’epoca delle immagini. La precisione del catalogo non elimina gli errori introdotti dalla nostra acquisizione e dalla riduzione.
Condizioni di misura e controlli
La turbolenza atmosferica, chiamata comunemente seeing, allarga e deforma le immagini stellari. Anche l’inseguimento imperfetto, una messa a fuoco non adeguata o vibrazioni possono rendere il profilo irregolare. Questi effetti non hanno tutti la stessa firma: una stella larga ma simmetrica può essere centrata meglio di una sorgente stretta ma deformata o sovrapposta a un vicino. La qualità va quindi valutata sull’immagine e sui residui, non soltanto sulla larghezza apparente.
L’atmosfera può inoltre spostare diversamente sorgenti di colore diverso, soprattutto a bassa altezza sull’orizzonte. È la rifrazione differenziale cromatica: una calibrazione del campo non elimina necessariamente ogni differenza fra un bersaglio rosso e stelle di riferimento più blu. Osservare oggetti ben alti, mantenere una banda coerente e controllare le dipendenze dei residui dalla posizione e dalle condizioni aiuta a riconoscere possibili sistematiche.
Sono utili stelle di controllo distribuite nel campo e non impiegate nello stesso adattamento che si vuole verificare. Se gli scarti aumentano verso i bordi, può essere insufficiente il modello geometrico; se cambiano con la luminosità, vanno esaminati saturazione e centratura. Ripetere l’analisi con scelte ragionevoli e documentate, e confrontare oggetti di posizione nota, permette di capire quanto il risultato sia stabile. Questo controllo resta distinto dal semplice fatto che il programma abbia completato il calcolo.
Asteroidi e altri piccoli corpi
Gli asteroidi sono fra i soggetti più interessanti per l’astrometria amatoriale. In una sequenza di immagini le stelle definiscono il campo di riferimento e il piccolo corpo cambia posizione. Misurandone le coordinate a tempi diversi si può ricostruire un breve tratto del moto apparente, verificare un’identificazione e confrontare le osservazioni con le effemeridi.
Per iniziare conviene scegliere un oggetto abbastanza luminoso, isolato dalle stelle e con un movimento riconoscibile durante la sessione. Una sorgente appena visibile o molto allungata può essere rilevata, ma difficile da centrare in modo affidabile. Un asteroide noto offre inoltre un confronto utile fra traiettoria attesa e misurata, purché la previsione sia usata per la verifica e non inserita al posto delle osservazioni.
La lunghezza approssimativa della traccia durante una posa è il prodotto fra velocità angolare e durata dell’esposizione, con unità coerenti. Se la traccia diventa importante rispetto alla larghezza dell’immagine stellare, un centroide progettato per sorgenti compatte può diventare meno affidabile. Pose più brevi riducono lo strisciamento ma raccolgono meno fotoni: il compromesso va scelto sul bersaglio e sulle condizioni reali.
Gli oggetti vicini alla Terra, spesso indicati con la sigla NEO, Near-Earth Objects, possono muoversi rapidamente e mostrare una parallasse topocentrica significativa. Sono obiettivi interessanti ma impegnativi, perché tempi, coordinate della postazione e corretto inseguimento diventano particolarmente importanti. L’appartenenza alla categoria dei NEO non garantisce che un oggetto sia accessibile ad un telescopio amatoriale: luminosità, velocità, altezza sull’orizzonte e qualità delle immagini devono essere valutate insieme.
Le posizioni dei piccoli corpi possono contribuire al lavoro del Minor Planet Center, ma servono misure finali verificate, dati temporali e informazioni osservative adeguati, oltre ai formati richiesti. Una curva regolare o un nome plausibile trovato nel catalogo non sono, da soli, una validazione per l’invio. La qualità del procedimento va dimostrata su oggetti conosciuti e controllata fra notti diverse.
Comete
Anche le comete si prestano a misure astrometriche, ma la loro luce può essere distribuita in una chioma estesa e asimmetrica. La posizione del massimo di luminosità e il fotocentro, cioè il centro della luce osservata, non coincidono necessariamente con la posizione del nucleo fisico. Una coda o un getto possono spostare il centroide in modo sistematico.
Per una cometa con condensazione centrale ben definita si possono ottenere risultati utili, scegliendo con attenzione la regione di misura e controllando la sensibilità del centro a tale scelta. Se cambiando la dimensione del ritaglio la posizione si sposta molto, la misura sta probabilmente risentendo della struttura della chioma. Non è corretto leggere tutte le cifre decimali del centroide come una posizione precisa del nucleo.
L’astrometria cometaria amatoriale beneficia quindi dell’ispezione delle immagini originali, di riferimenti stellari adeguati e di procedure specifiche quando la morfologia è complessa. MeStar può aiutare a seguire una condensazione misurabile, ma il suo centroide di una sorgente compatta non costituisce un modello della chioma. Questa differenza va considerata prima di interpretare i risultati o confrontarli con quelli ottenuti con metodi diversi.
Stelle doppie e sistemi multipli
Per una stella doppia risolta si può misurare la separazione angolare fra le componenti e l’angolo di posizione, contato convenzionalmente dal Nord verso Est. Queste due grandezze descrivono dove si trova la secondaria rispetto alla primaria. Ripetute nel tempo, possono documentare il movimento relativo e, per sistemi appropriati, contribuire allo studio dell’orbita.
Una coppia visibile nella stessa direzione non è necessariamente un sistema fisico: può essere un allineamento prospettico. Anche quando le stelle sono legate gravitazionalmente, il movimento può richiedere anni per diventare evidente. Il confronto con misure storiche e cataloghi specialistici è quindi parte dell’interpretazione, non un risultato automatico della singola fotografia.
Le coppie ampie e ben separate sono più favorevoli di quelle molto strette o con grande differenza di luminosità. Se i profili si sovrappongono, il baricentro della luce di ciascuna componente può essere attirato verso l’altra. Una maggiore focale e tecniche dedicate possono essere necessarie; l’estrazione di due centri con molti decimali non dimostra che il telescopio abbia risolto due sorgenti.
Con un telescopio amatoriale è quindi opportuno partire da separazioni ampie rispetto al profilo stellare e al campionamento. MeStar permette di misurare coordinate di sorgenti selezionate, ma la versione qui descritta non produce una riduzione specialistica delle stelle doppie né un’orbita binaria. Separazioni e angoli possono richiedere elaborazioni esterne, con una stima delle incertezze adeguata.
Stelle con moto proprio e parallasse
Le stelle con moto proprio elevato offrono un esempio del fatto che il cielo stellato non è immobile. Con immagini separate da anni, una sorgente può spostarsi rispetto al campo circostante in modo riconoscibile. Il progetto richiede che le immagini siano riferite a un sistema coerente e che le stelle utilizzate per la calibrazione abbiano posizioni aggiornate.
La parallasse annua è più delicata. Occorre distribuire le osservazioni durante l’anno, separare il contributo del moto proprio e controllare effetti stagionali, distorsione e rifrazione atmosferica. Molte parallassi stellari sono ben inferiori a un secondo d’arco: un’apertura piccola e una scala di alcuni secondi d’arco per pixel rendono il lavoro particolarmente impegnativo, anche se non impediscono in generale la centratura subpixel.
Una breve sequenza di una stella apparentemente fissa è utile soprattutto per verificare la stabilità del proprio procedimento. Piccoli spostamenti fra i fotogrammi possono derivare dal WCS, dalla qualità del profilo o dalle condizioni atmosferiche. MeStar non determina automaticamente moto proprio e parallasse stellare: il fit di moto su una sessione e una soluzione astrometrica su più anni sono problemi diversi.
Pianeti, satelliti e sorgenti estese
Pianeti e satelliti naturali possono essere usati per misure di posizione, separazioni e configurazioni reciproche. La difficoltà è che un pianeta non è sempre una sorgente puntiforme: può avere un disco risolto, fasi, bande e regioni di luminosità differenti. Il centro della luce può quindi essere diverso dal centro geometrico del corpo.
Per misurare un disco o il bordo lunare possono servire tecniche di adattamento del contorno e modelli specifici. La luce molto intensa del pianeta può inoltre saturare il sensore mentre un satellite vicino resta debole. Il procedimento generale dell’astrometria resta valido, ma la modalità di localizzazione deve essere adatta alla forma del bersaglio.
I satelliti artificiali rappresentano un caso ancora diverso. Possono attraversare il campo rapidamente, produrre tracce e cambiare luminosità durante la posa. Sono importanti la sincronizzazione temporale e una riduzione specifica delle tracce; una pipeline costruita per sorgenti compatte non va considerata automaticamente adatta a questo uso.
Campi stellari e sorgenti transitorie
L’astrometria è utile anche quando il soggetto non mostra un movimento evidente. Una posizione accurata permette di verificare se un punto luminoso coincide con una stella conosciuta, con una regione di una galassia o con un possibile transiente. L’associazione deve considerare l’incertezza della misura e quella del catalogo, oltre alla densità di sorgenti nel campo.
In una galassia, un fondo strutturato o una sorgente vicina possono spostare il centro misurato di una nova o di una supernova. Il plate solving identifica la geometria dell’immagine, ma non separa automaticamente la luce del transiente da quella della galassia. La classificazione fisica richiede ulteriori evidenze e, spesso, spettroscopia.
Anche il confronto fra immagini di epoche diverse va eseguito sullo stesso riferimento celeste. La coincidenza di due pixel non dimostra la coincidenza delle sorgenti, così come una differenza di pixel non dimostra un movimento reale. È il collegamento verificato fra immagine e cielo a rendere il confronto significativo.
MeStar
MeStar ricava coordinate e moto apparente del soggetto dai FITS, utilizzando il WCS di ciascun fotogramma e una misura del centroide. Il risultato comprende le posizioni equatoriali in ICRS, gli spostamenti rispetto alla prima osservazione e una stima del moto angolare medio nella sequenza; ogni grandezza mantiene il proprio significato e la propria unità.
Preparazione delle immagini e tempi
Il programma legge immagini FITS monocromatiche e formati RGB o Bayer riconosciuti. Per i dati a colori utilizza il verde, ricostruito bilinearmente quando necessario, mantenendo il reticolo originale. La semplice visualizzazione di un campo non implica che sia disponibile una soluzione astrometrica: per procedere servono un WCS utilizzabile, un’esposizione positiva e un orario interpretabile.
MeStar determina il tempo a metà posa, lo esprime in UTC e ordina le misure secondo i tempi effettivi. Quando trova un orario medio dichiarato lo utilizza; altrimenti ricava il centro dall’inizio o dalla fine dell’esposizione, secondo le informazioni riconosciute nell’intestazione. La scelta viene registrata nel campo time_basis. Non viene sostituita con l’orario contenuto nel nome del file e non viene applicata automaticamente una correzione eliocentrica o baricentrica del tempo.
Soluzione astrometrica del campo
Se tutti i FITS possiedono già un WCS riconosciuto, MeStar lo riutilizza. In alternativa può lavorare con un catalogo stellare disponibile, utilizzare il comando locale solve-field di Astrometry.net oppure, nel percorso automatico previsto dal programma, scaricare le stelle del campo da Gaia DR3 attraverso VizieR. Sono percorsi diversi per costruire o acquisire il collegamento fra pixel e cielo.
Nel percorso Gaia integrato, le coordinate del catalogo vengono propagate dall’epoca 2016.0 all’epoca delle immagini usando i moti propri disponibili. Questa operazione non comprende una correzione completa per parallasse e velocità radiale delle stelle. Per un catalogo CSV importato manualmente occorre fornire coordinate appropriate all’epoca e al sistema richiesti, senza presumere che il semplice caricamento aggiorni automaticamente ogni dato.
Nel risolutore da catalogo MeStar rileva le stelle tramite una levigatura gaussiana, ricerca massimi luminosi e ne stima i centri sopra il fondo. Confronta poi le configurazioni geometriche dei punti usando triangoli stellari, descritti mediante rapporti fra le lunghezze dei lati. Questi rapporti aiutano a riconoscere lo stesso disegno anche quando l’immagine è ruotata o traslata.
Gli abbinamenti iniziali consentono di stimare una trasformazione di similitudine, che comprende traslazione, rotazione e scala. Il codice utilizza quindi le funzioni WCS di Astropy per adattare una soluzione con proiezione TAN, cioè una proiezione sul piano tangente. Il procedimento raffina iterativamente gli abbinamenti e richiede almeno dieci associazioni stellari per la verifica prevista. Nei fotogrammi successivi il riconoscimento della trasformazione del campo fornisce una previsione, poi la soluzione viene nuovamente verificata rispetto alle stelle.
La qualità viene controllata attraverso i residui sulle stelle associate e, quando il numero lo permette, attraverso una prova aggiuntiva: un fit viene calcolato escludendo un gruppo di stelle, sulle quali si verifica poi la previsione. Una soglia non superata non equivale a una certificazione dell’intera misura. Nel percorso interno TAN qui descritto non viene adattato un modello generale di distorsione di ordine superiore; il comportamento di un WCS importato o prodotto da un risolutore esterno dipende anche da quel prodotto.
Selezione del soggetto e centratura
Per un soggetto fisso basta selezionare una posizione, che il programma riporta nei diversi fotogrammi mediante il WCS. Per un oggetto mobile si impostano ancoraggi almeno nel primo e nell’ultimo FIT, con la possibilità di aggiungerne di intermedi. MeStar interpola gli spostamenti sferici fra gli ancoraggi usando i tempi a metà posa per prevedere dove cercare il soggetto nelle altre immagini.
Questa previsione guida la ricerca, ma non viene pubblicata al posto della misura. Il programma cerca un picco nelle vicinanze e richiede che emerga dal fondo di circa 5σ. Calcola poi un baricentro pesato dei segnali positivi sopra il fondo, entro un’impronta circolare di raggio 4,5 pixel attorno al picco. Il raggio di ricerca decide dove individuare il picco; l’impronta del centroide è una regione distinta.
La procedura presuppone che la sorgente possa essere individuata e centrata in quel contesto. Non separa automaticamente sorgenti sovrapposte e non adatta una PSF completa. Un raggio di ricerca troppo grande può agganciare una stella vicina; un oggetto strisciato o una chioma asimmetrica possono produrre un centroide diverso da quello desiderato. L’ispezione dei FITS resta quindi parte della valutazione del risultato.
MeStar controlla anche il clipping sui dati nativi quando può determinarne una soglia. A differenza del calcolo fotometrico, l’astrometria può proseguire per un soggetto saturo, ma segnala esplicitamente che centroide e moto sono indicativi. L’assenza di clipping rilevato non dimostra la linearità del sensore e la possibilità di esportare una posizione non ne garantisce l’accuratezza scientifica.
Dalle coordinate agli spostamenti
Il centro misurato viene convertito dal WCS del singolo fotogramma in ascensione retta e declinazione ICRS. Le coordinate equatoriali esportate sono in gradi decimali; le coordinate pixel sono riferite al reticolo originale e hanno origine zero. Questo permette di distinguere la posizione misurata sul sensore dalla direzione corrispondente sulla sfera celeste.
MeStar esprime poi il movimento in un sistema locale centrato sulla prima posizione misurata, usando gli offset sferici di Astropy. Per piccoli campi possiamo leggerlo come un piano tangente, con componenti Est e Nord espresse in secondi d’arco. La trasformazione tiene già conto della geometria della sfera e del passaggio dell’ascensione retta attraverso 0°: non si deve aggiungere un’altra moltiplicazione per il coseno della declinazione.
Gli spostamenti del primo punto sono zero per definizione. Questo non significa che la prima posizione sia priva di errore: la sua incertezza partecipa al riferimento usato dalle altre. Se il telescopio ruota o ricentra il campo, il movimento dei pixel viene ricondotto al cielo attraverso il WCS; se invece il WCS è instabile, parte di quell’instabilità può comparire nel moto ricostruito.
Velocità angolare e residui
Il tempo relativo viene espresso in minuti a partire dalla prima osservazione. MeStar adatta una retta separatamente a ciascuna delle due componenti mediante un fit lineare ai minimi quadrati, senza pesi per punto:
Le pendenze vE e vN sono le velocità medie verso Est e Nord, in secondi d’arco al minuto. Il modulo riportato dal programma è:
È il moto angolare del fit sull’intera sequenza, non una velocità istantanea e non una velocità in chilometri al secondo. Per convertire un movimento angolare in una velocità trasversale fisica servirebbe almeno una distanza adeguata, oltre a considerare la geometria e il movimento dell’osservatore. MeStar non ricava questi elementi da una sola curva di posizioni.
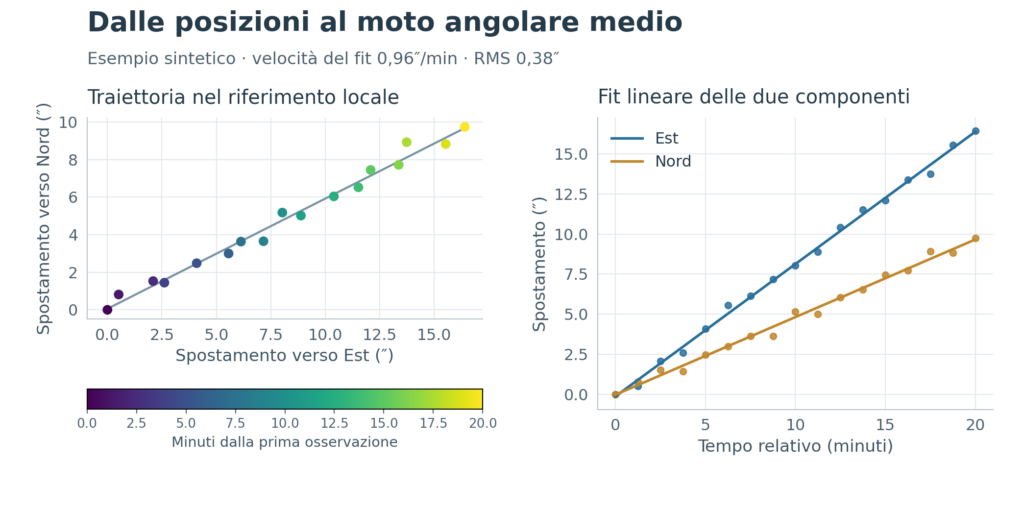
La regolarità del moto lineare viene descritta dall’RMS bidimensionale dei residui:
Qui N è il numero di osservazioni, mentre rE,i e rN,i sono le differenze fra lo spostamento misurato e la retta nelle due direzioni. Questo RMS usa la media prevista dal codice: non è una stima completa dell’incertezza delle coordinate. Un’accelerazione reale, il passaggio su una stella di fondo o una centratura errata possono aumentarlo; un errore comune a tutte le posizioni può invece lasciare un RMS piccolo.
Servono almeno due immagini con tempi distinti per calcolare un movimento. Con due soli punti una retta può passare esattamente attraverso le osservazioni: residui quasi nulli non dimostrano allora una precisione elevata. Una sequenza con più epoche permette di esaminare meglio deviazioni e discontinuità, pur senza sostituire una verifica indipendente delle coordinate.
Riconoscimento degli oggetti ed esportazione
La ricerca di una sorgente mobile e l’associazione a un nome sono passaggi distinti. La funzione di ricerca del moto usa una sequenza di almeno cinque FITS, allinea il campo stellare e cerca candidati che si spostano rispetto alle stelle. L’identificazione di un asteroide confronta poi le misure con servizi ed effemeridi JPL, considerando anche epoche e sito dell’osservatore. Un candidato non associato non diventa automaticamente una scoperta.
Il sito è importante per le previsioni topocentriche degli oggetti vicini. La scelta del luogo usato per il confronto JPL non sostituisce però il WCS dell’immagine e non trasforma il centroide in una posizione prevista. Occorre mantenere separati il segnale misurato, la soluzione astrometrica del campo e l’interpretazione del bersaglio.
L’esportazione comprende CSV, JSON e grafici PNG/SVG, con tempi, canale di misura, coordinate, spostamenti e parametri del fit. Le colonne della velocità e dell’RMS descrivono il fit globale e vengono ripetute sulle righe: non sono una sequenza di velocità istantanee. La GIF mostra ritagli registrati mediante un’approssimazione affine locale e aiuta a osservare il moto, ma è una visualizzazione, non un nuovo insieme di misure astrometriche.
L'ultima versione di MeStar non determina automaticamente un’orbita, una distanza, una parallasse o un’incertezza astrometrica completa. I CSV e JSON possono essere usati per analisi successive, mentre l’eventuale invio a un archivio scientifico richiede anche il formato e le verifiche previsti da quell’archivio. Il risultato utile nasce dal mantenere coerenti immagine, riferimento celeste e tempo: ciascuna posizione deve poter essere ricondotta al segnale che l’ha prodotta.
Fonti e approfondimenti
- US Naval Observatory, International Celestial Reference System e IERS Conventions, riferimento celeste, per sistemi e riferimenti.
- ESA Gaia, calibrazione del riferimento astrometrico, per posizioni, moti e riferimento ICRS.
- Astropy, World Coordinate System, fit WCS da stelle associate e SkyCoord, per trasformazioni e offset.
- Astrometry.net, documentazione, per il plate solving.
- Minor Planet Center, Guide to Minor Body Astrometry, per osservazione e comunicazione delle posizioni dei piccoli corpi.
- JPL Horizons, manuale, per effemeridi e geometria dell’osservazione.
- MeStar, motore scientifico, risolutore da catalogo e manuale utente. Descrizione riferita alla versione 0.10.3, commit ca94123, verificata il 27 ottobre 2026.